

Gemini Robotics ER 2
Gemini Robotics ER 2 is a step change in video understanding, tool orchestration, and multi-robot collaboration for robotic applications.

切れた電球を替えるときは、古いものを回して外し、新しいものをねじ込みます。人なら、ほとんど考えずにこなせます。
Google DeepMindは2026年7月30日、ロボット用のAI「Gemini Robotics 2」を発表しました。あわせて、5本指の手を持つ人型ロボットで測った成功率も公開しています。成功率は、電球を外すときが92%、取り付けるときが36%でした。同じ電球なのに、なぜ付けるほうだけがこんなに難しいのでしょうか。
そもそも、人に簡単な手作業がロボットには難しい
工場のロボットは、決まった場所で決まった動きをくり返すのが得意です。多くのロボットは、手順を前もって組まれて動いています。ところが家の中では、物の置き場所も向きも毎回違います。だから、そのたびに目で見て、手の動かし方を変えなければなりません。
Gemini Robotics 2は、この「見て、動く」を受け持つAIです。カメラの映像と言葉の指示を受け取り、ロボットの関節をどう動かすかを決めます。つまり、決まった手順をなぞるのではなく、その場の様子に合わせて動くことを目指しています。
Gemini Robotics 2は、人型ロボットの全身を動かすAI
これまでのモデルが動かしていたのは、人型ロボットの上半身だけでした。机の上の物を両手で扱う仕事が中心です。一方、Gemini Robotics 2は、同社のモデルとして初めて人型ロボットの全身を動かします。
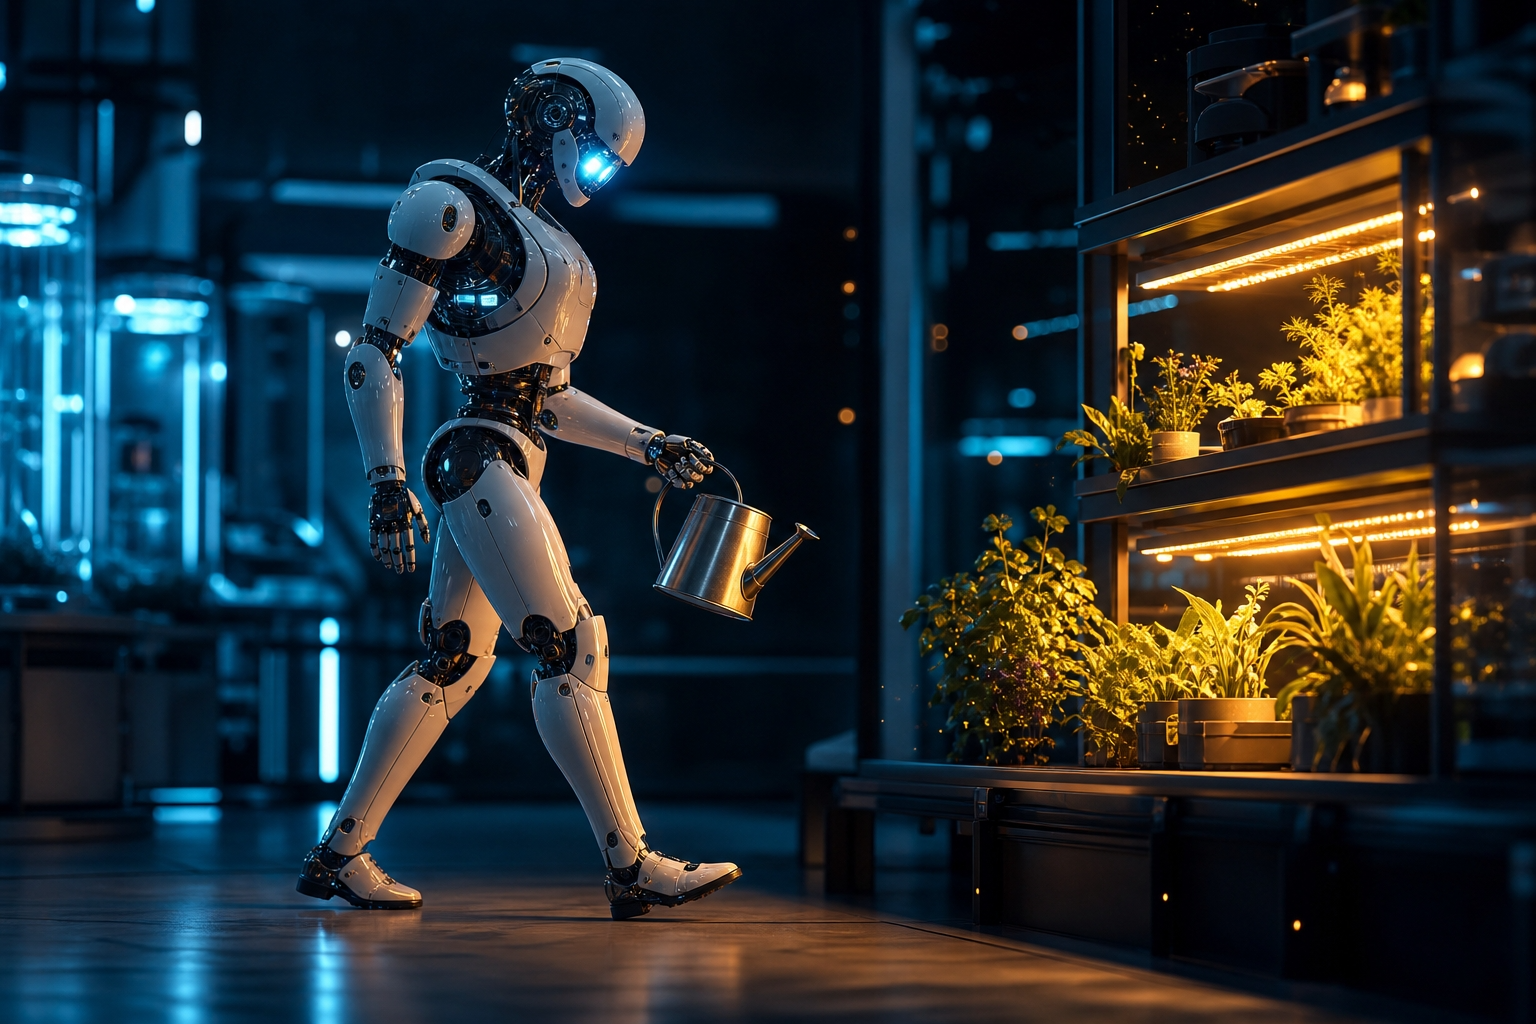
公開されたデモでは、指示を受けたロボットが机まで歩き、じょうろを持ち上げました。そして棚へ進み、下の段の緑の箱にしまっています。
このAIには、段取りを考える役の「ER 2」が組み合わされています。ER 2が仕事を手順に分け、手足を動かす側に1つずつ渡す仕組みです。
電球を外すのは92%、付けるのは36%
Google DeepMindが細かい手作業の試験に使ったのは、Apptronik社の人型ロボット「Apollo 2」です。人の手に近い形をした5本指の手を付けています。その中でいちばん成功率が高かったのが電球を外すことで、92%でした。
一方、電球を取り付けるほうは36%にとどまりました。また、ほかに試したごみ袋を縛る、袋のジッパーを閉じる、ちり取りを使うといった手作業も、成功は半分に届いていません。ただし、どれもGoogle DeepMindが自分で用意した課題と機材で測った数字です。
電球を付けるには、握ったまま位置を合わせる必要がある
電球は、ソケットと呼ばれる受け口にねじ込んで使います。AIのニュースを伝える「The Batch」は、外すと付けるの差をこう説明しました。外すときは、電球がソケットに収まった状態から始まるので、つかんで回すだけで済みます。ところが付けるときは、電球を握ったまま、まずソケットとの位置合わせをしなければなりません。
たとえるなら、ペットボトルのふたのようなものです。開けるときは、ふたをつかんで回せば外れます。一方、閉めるときは、ふたを口にまっすぐのせてからでないと、うまく回りません。ふたと電球では形も大きさも違いますが、回す前に向きをそろえる手間が閉めるときだけにある点は同じです。
つまり付けるほうには、外すときには無い位置合わせという仕事が1つ加わります。
締め終わったかを見分けるのも、ロボットには難しい
もう1つの難しさは、終わりの見極めです。Googleは、ロボットにとって最も難しいことの1つは、作業が終わったと知ることだと書いています。その例に挙げたのが、電球を締めることと、ごみ袋を縛ることでした。どちらも、さきほどの手作業の中で成功が半分に届かなかったものです。
そこで段取り役のER 2は、映像で進み具合を追い、締め終わったのを確かめてから次の作業へ移れるようにしています。Googleの評価では、映像の1コマずつを、作業がどこまで進んだかで5段階に分けさせました。当たったのは半分を少し超える程度でしたが、前の世代のモデルよりは高い数字です。
手を動かすAIとは別に、終わりを見極める目を用意した形です。
まとめ
- Google DeepMindは2026年7月30日、人型ロボットの全身を動かすAI「Gemini Robotics 2」を発表した
- 5本指の手で電球を外す作業は92%成功したが、取り付ける作業は36%だった
- 付けるときは、電球を握ったままソケットとの位置合わせをする手間が加わる
- 締め終わったかを見分けることも難しく、段取り役のER 2が映像で進み具合を確かめる
電球を外すと付けるの差の説明として挙がったのは、ねじ込む前の位置合わせでした。さらにGoogleは、締め終わったかを見分けることを、ロボットにとって最も難しいことの1つに挙げています。Gemini Robotics 2は、手を動かすAIと、映像で進み具合を確かめるER 2の2つで、この課題に挑むしくみです。
この記事の内容は、Google DeepMindとGoogleの発表(ともに2026年7月30日)によります。外すと付けるの差の説明は、The Batchの記事(2026年8月14日)にあったものです。